產(chǎn)品推薦 | 凱基特 KM ToF 相機,讓工業(yè)3D視覺更進一步
- 時間:2026-08-14 16:46:57
- 點擊:0

KJT | PRODUCT NOTE
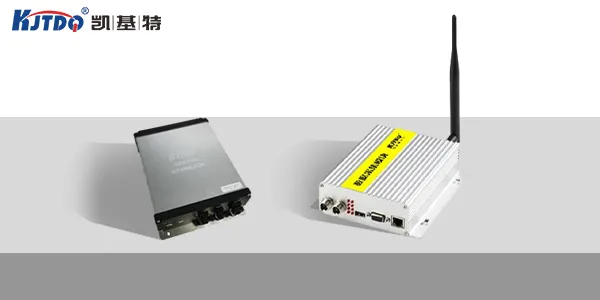
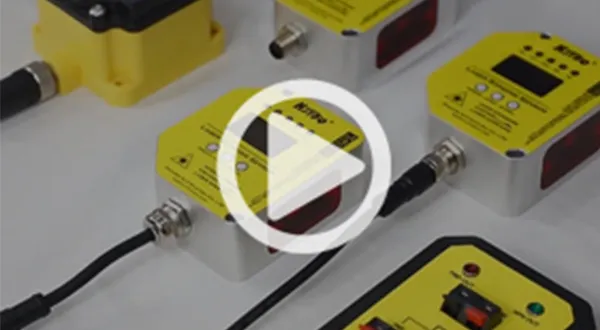
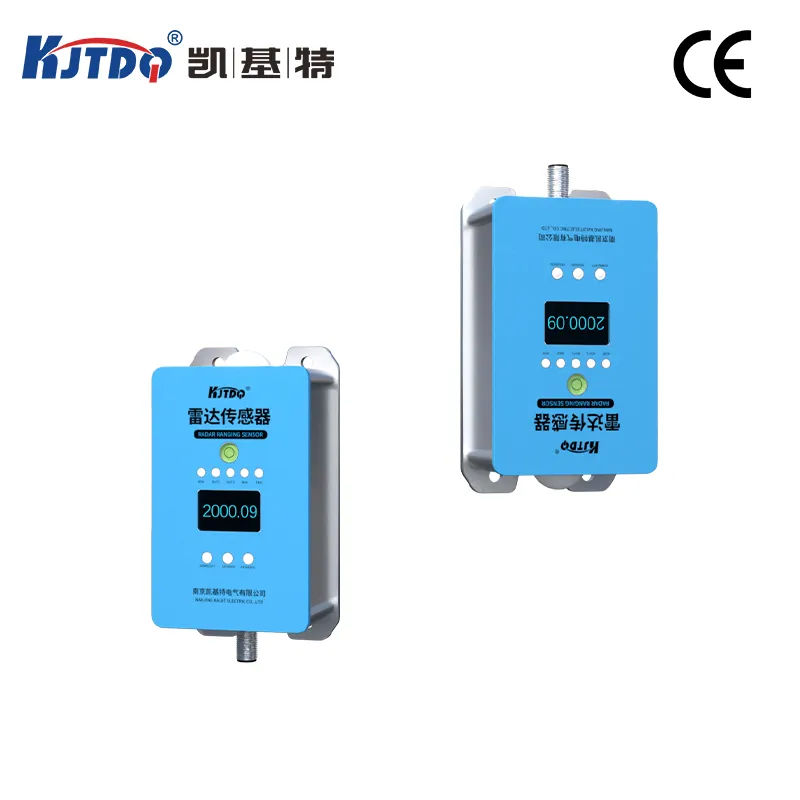
凱基特KM 工業(yè)級 TOF 相機
從“看見”到“理解”
讓三維信息進入自動化現(xiàn)場
高精度三維感知· 穩(wěn)定輸出深度信息

01 工業(yè)視覺需要的����,不只是“看見” WHY 3D VISION
在自動化設(shè)備不斷向柔性化、智能化演進的今天�,單純識別“有沒有目標”已經(jīng)無法覆蓋所有現(xiàn)場需求����。目標離相機多遠���、體積多大���、位姿如何、抓取點在哪里——這些與空間相關(guān)的信息���,正在成為機器人��、物流與智能裝備做出下一步判斷的重要依據(jù)�����。
凱基特KM 工業(yè)級 TOF 相機面向三維感知應(yīng)用,通過輸出深度信息�����,為設(shè)備提供更直觀的空間數(shù)據(jù)基礎(chǔ)���。相比只關(guān)注平面外觀的二維圖像�,深度數(shù)據(jù)更適合參與距離、體積����、位置與姿態(tài)等判斷,讓視覺系統(tǒng)從“看見目標”進一步走向“理解空間”����。

02 四項能力,建立三維感知的核心價值 CORE CAPABILITIES
核心能力 | 內(nèi)容說明 | 公眾號表達 |
三維深度成像 | 持續(xù)獲取目標與場景的深度信息����,為距離、尺寸����、體積和空間關(guān)系判斷提供基礎(chǔ)。 | 不只看輪廓�����,更看空間深度�。 |
穩(wěn)定數(shù)據(jù)輸出 | 面向工業(yè)場景的連續(xù)檢測需求,為后續(xù)識別���、定位與控制提供更穩(wěn)定的數(shù)據(jù)鏈路�。 | 讓深度數(shù)據(jù)真正參與控制。 |
緊湊工業(yè)結(jié)構(gòu) | 產(chǎn)品采用緊湊機身與工業(yè)化接口布局��,便于嵌入設(shè)備��、工位與視覺系統(tǒng)�。 | 裝得下,也更容易集成����。 |
多場景適配 | 可圍繞測量、識別���、引導�����、分揀等任務(wù)構(gòu)建三維視覺應(yīng)用����。 | 一套深度信息�,多種應(yīng)用路徑�����。 |
把“深度”變成數(shù)據(jù),把“空間”變成可計算的信息��。

03 四類典型場景�����,把深度數(shù)據(jù)轉(zhuǎn)化為生產(chǎn)判斷 APPLICATIONS
應(yīng)用場景 | 深度數(shù)據(jù)作用 | 現(xiàn)場價值 |
體積測量 | 基于目標表面深度變化獲取高度���、輪廓與空間占用信息����。 | 用于物料���、箱體���、托盤等體積/尺寸類判斷。 |
目標識別 | 結(jié)合深度與形態(tài)信息輔助判斷目標存在����、位置及輪廓差異。 | 減少單純依賴平面外觀帶來的判斷局限�。 |
機器人引導 | 為抓取、搬運、定位等任務(wù)提供目標三維位置參考��。 | 幫助機器人更準確地“找到目標�����、接近目標”�。 |
物流分揀與區(qū)域感知 | 對輸送區(qū)域、貨物高度與空間位置進行連續(xù)感知����。 | 為分揀、堆垛�����、通道管理等自動化流程提供數(shù)據(jù)基礎(chǔ)�����。 |

04 從相機到系統(tǒng):三維信息如何進入自動化流程 SYSTEM INTEGRATION
真正有價值的工業(yè)視覺�����,不只是“拍到一張圖”��,而是讓數(shù)據(jù)進入后續(xù)判斷��。KM 相機可作為三維感知前端���,將場景深度信息交給視覺算法��、機器人控制或自動化上位系統(tǒng)����,用于識別���、測量����、定位與任務(wù)決策��。
采集
獲取場景深度 | 處理
形成深度/空間信息 | 判斷
識別目標與位置 | 執(zhí)行
聯(lián)動機器人或設(shè)備 |
對于設(shè)備集成而言�����,前端感知越清晰��,后端邏輯越容易建立����。凱基特KM 工業(yè)級 TOF 相機的價值�,正是在于把復雜空間關(guān)系轉(zhuǎn)化為更容易被系統(tǒng)讀取和利用的數(shù)據(jù)�。
“從二維看見,到三維理解��;從單點識別��,到空間決策 |